THE ROBOTICS COLLECTION
找到适合的机器人。
按设备形态筛选,或搜索课程、开发平台与任务关键词。
全部设备
没有找到匹配的设备。试试其他关键词,或清除筛选。
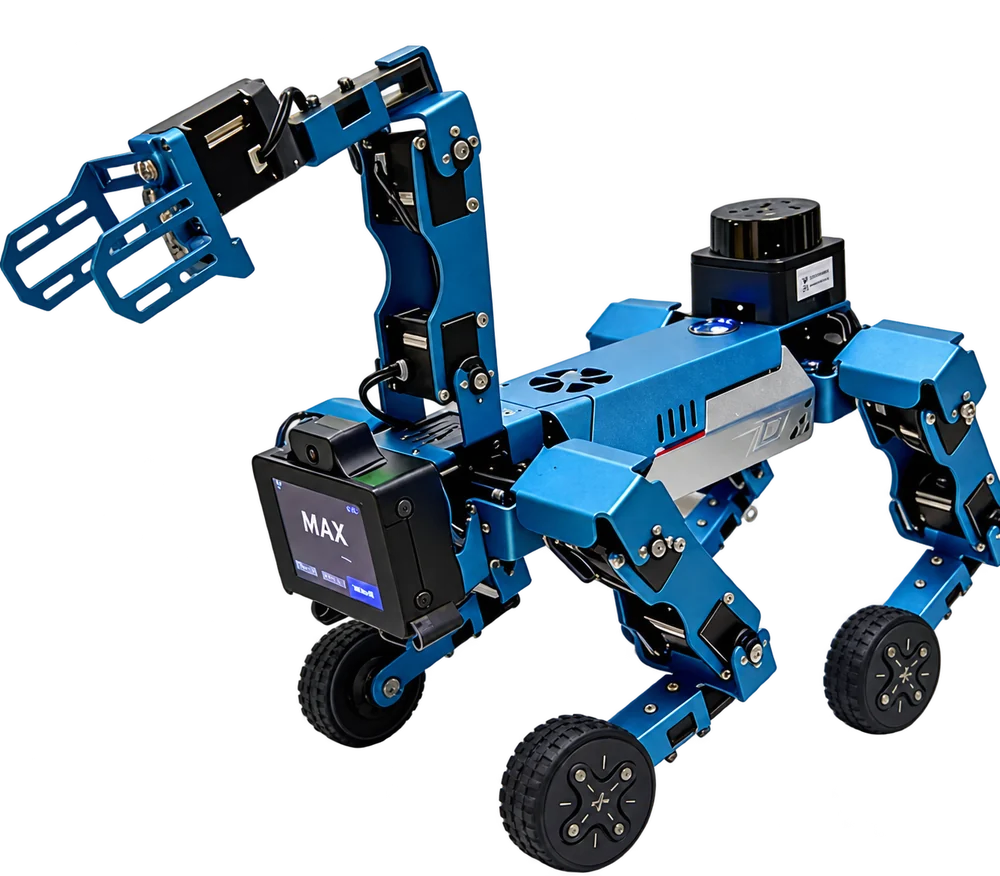
四足MAX
桌面级小四足机器人,适合作为赛事训练、运动控制课程、开源开发和学生创新项目的入门核心设备。
高动态强稳定二次开发
| 形态 | 四足/四轮足双形态切换 |
|---|---|
| 自由度 | 20自由度 |
| 驱动 | 轮毂电机+总线舵机 |
| 感知 | 激光雷达、LED情绪灯、机械臂 |
| 开发 | 图形化编程与ROS2开发 |
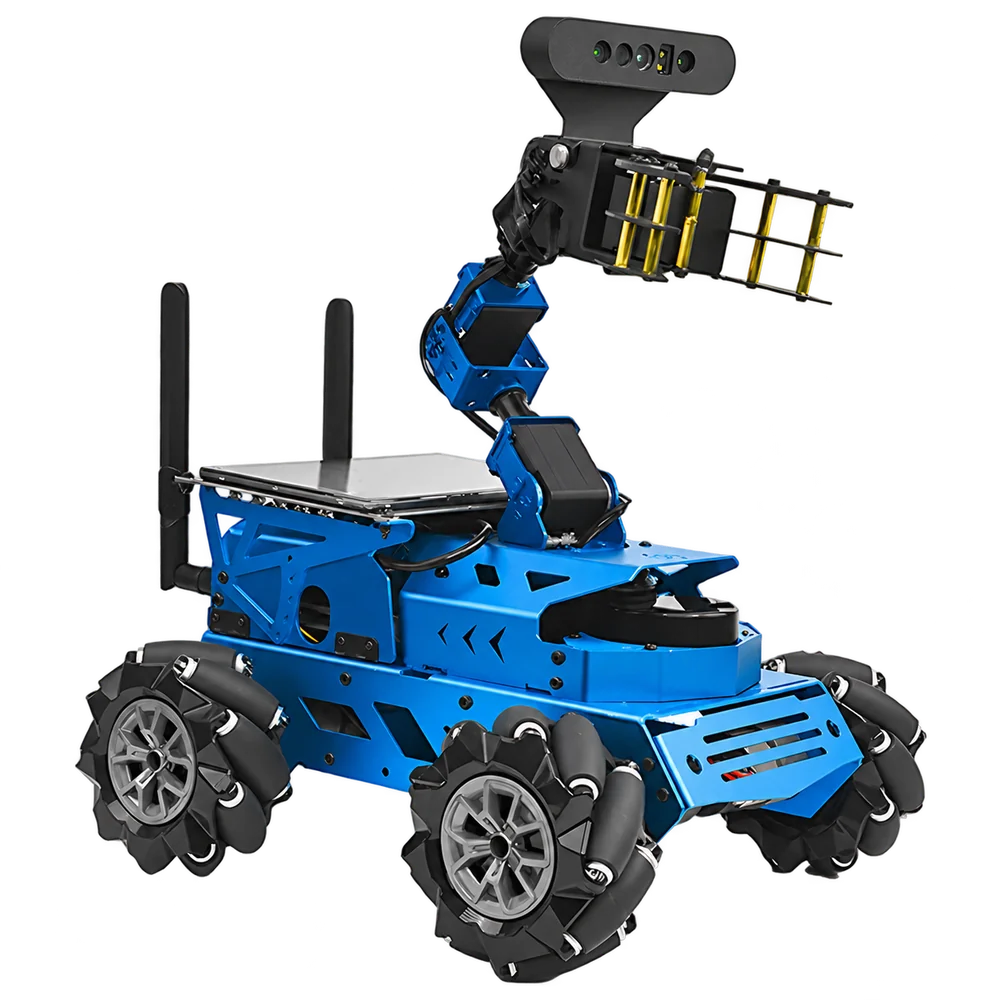
TKS F1
桌面级轮臂智能巡检机器人,适合移动操作、全向移动、多传感器感知和巡检任务教学。
全向移动灵活拓展多传感器
| 底盘 | 麦克纳姆轮全向移动 |
|---|---|
| 主控 | Jetson 边缘计算 |
| 感知 | 激光雷达、深度相机 |
| 机械臂 | 6自由度机械臂 |
| 算法 | SLAM建图、YOLOv4、OpenPose |
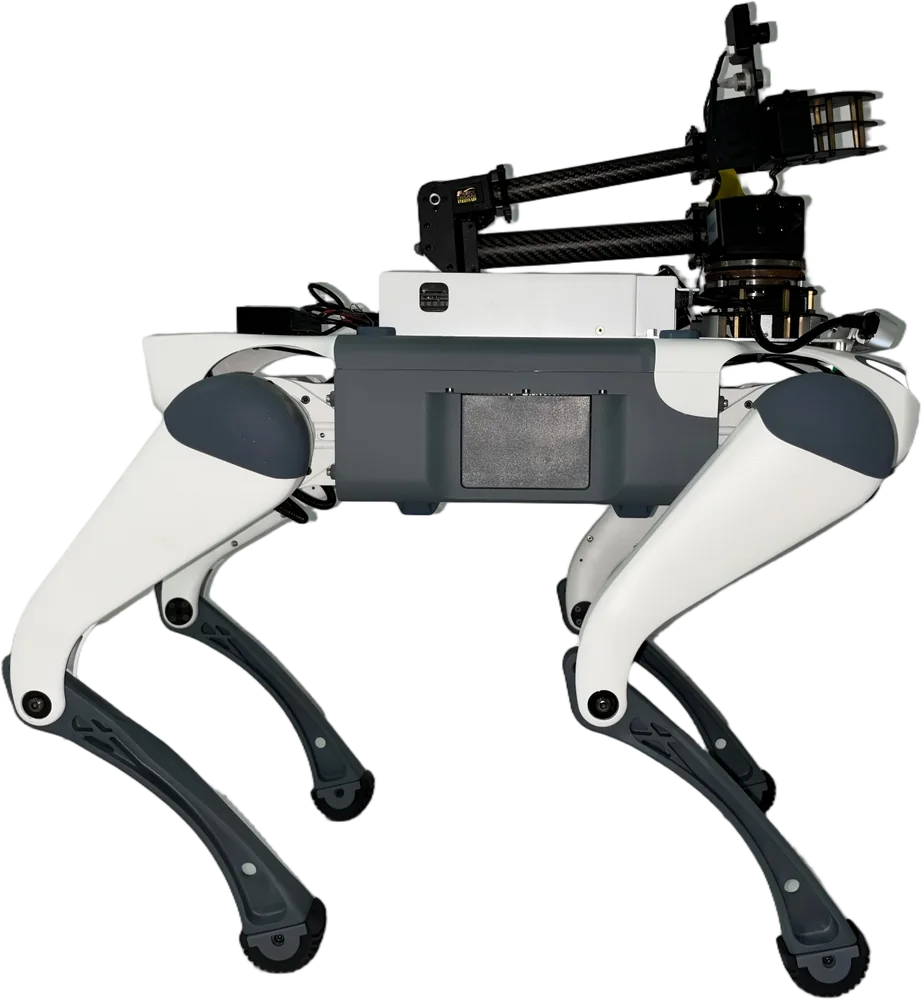
Lite3竞赛版
面向高校智能机器人赛事和四足开发训练的竞赛平台,适合高机动任务、二次开发和队伍训练。
竞赛专用高机动开放接口
| 尺寸 | 约620x380x450mm(站立) |
|---|---|
| 重量 | 约15kg |
| 负载 | 最大负载7kg |
| 速度 | ≥2.5m/s |
| 续航 | 1.5-2小时 |
| 机械臂 | 5自由度+夹爪 |
| 视觉 | 深度相机+广角相机 |
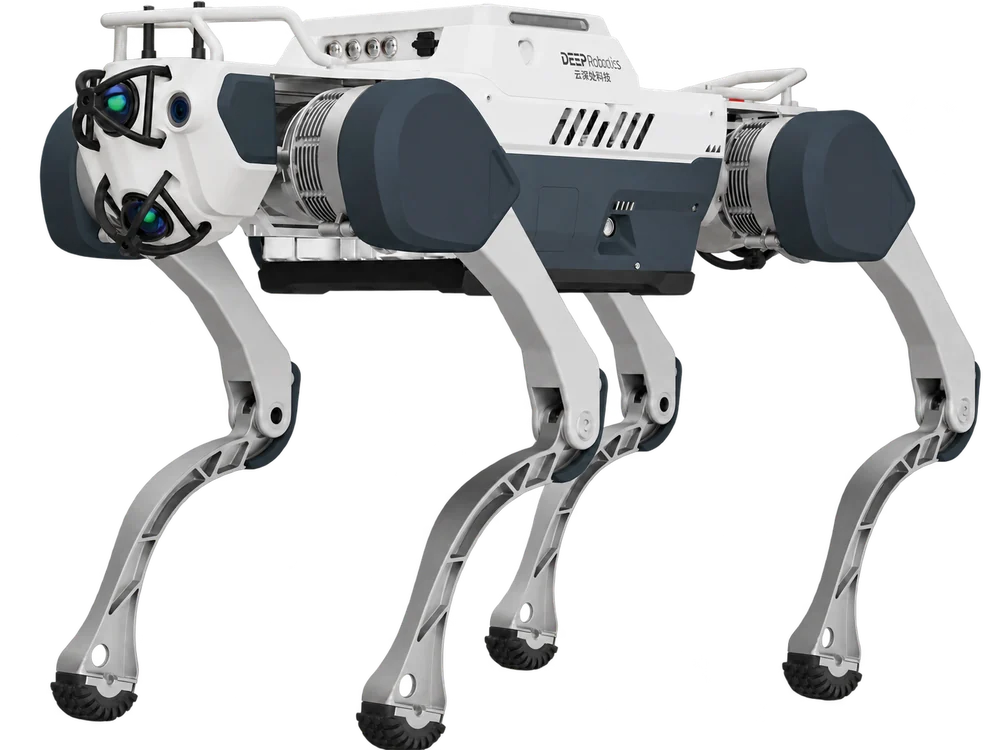
云深处X30
行业级四足巡检平台,适合高校构建电力、能源、园区巡检等行业场景实训和科研展示。
行业巡检高可靠全地形
| 尺寸 | ≤1000x470x585mm(站立) |
|---|---|
| 重量 | ≤60kg |
| 负载 | 有效负载20kg(最大85kg) |
| 速度 | ≥4.95m/s |
| 防护 | IP67 |
| 续航 | 4h(空载)/2.5h(20kg负载) |
| 感知 | 前后双Mid 360激光雷达、广角相机 |
| 算力 | RK3588处理器 |
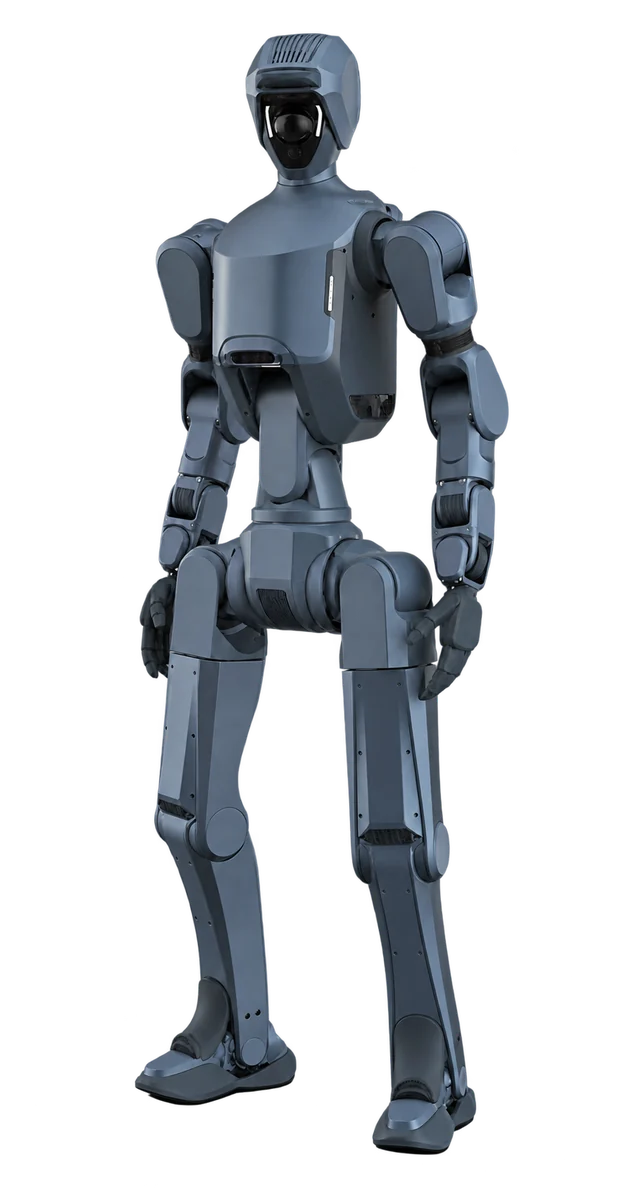
DR02 Pro
人形机器人平台,适合多模态交互、动作控制、仿生结构认知和具身智能展示方向建设。
仿生结构多模态教育科研级
| 身高 | 175cm |
|---|---|
| 体重 | 75kg |
| 自由度 | 31主动自由度 |
| 负载 | 双臂10kg / 整机20kg |
| 续航 | 2小时 |
| 防护 | IP66 |
| 感知 | 3xD435f深度相机、96线激光雷达 |
| 算力 | 8核64位+AGX AI处理器 |
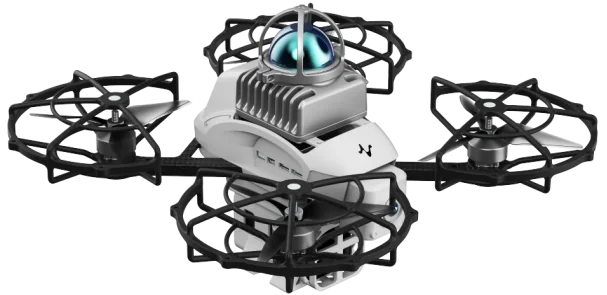
C5无人机
带安全防护结构的智能无人机,适合低门槛飞行教学、视觉识别、编队与巡检任务拓展。
安全防护易操作编队避障
| 类型 | 四旋翼 |
|---|---|
| 重量 | 裸机900g / 整机1200g |
| 尺寸 | 324x324x182mm |
| 续航 | 悬停12-14min |
| 电池 | 5000mAh 4S |
| 算力 | 67TOPS |
| 飞控 | PX4v2 |
| 雷达 | 360x59 FOV,20万点/秒 |
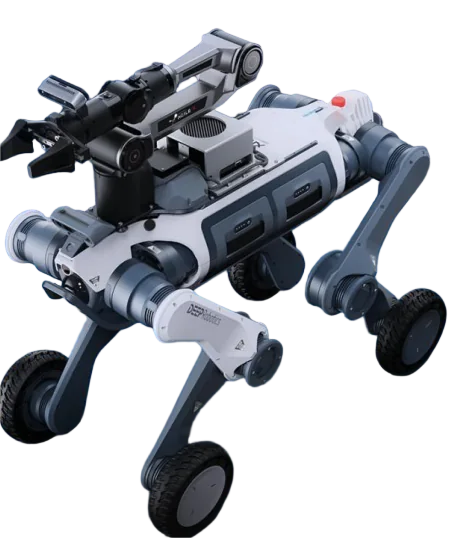
山猫M20机械臂版本
轮足移动平台叠加机械臂能力,适合移动操作、抓取搬运、行业巡检和复合机器人实训。
机械臂拓展灵活作业多任务适配
| 尺寸 | ≥820x430x570mm(站立) |
|---|---|
| 重量 | ≤35kg |
| 负载 | 有效15kg / 最大50kg |
| 速度 | ≥5m/s |
| 续航 | 15km(空载)/12km(15kg负载) |
| 自由度 | 16自由度 |
| 防护 | IP66 |
| 机械臂 | 6自由度(负载1.5kg,精度±0.1mm) |
| 算力 | NVIDIA Jetson AGX Orin 275 TOPS |
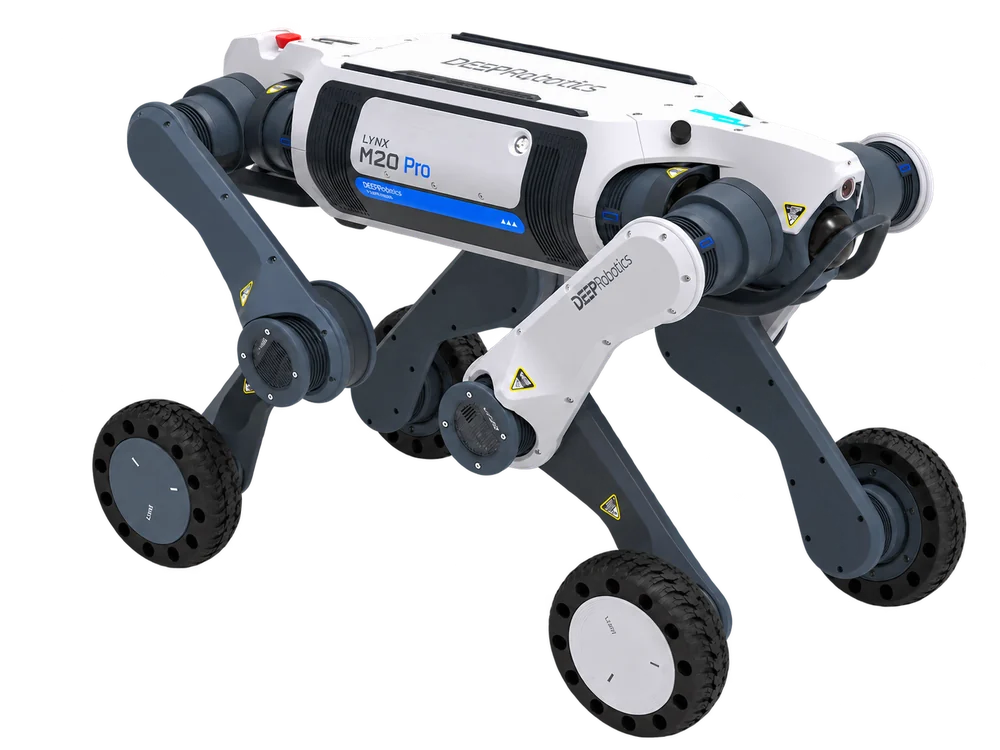
山猫M20
全地形轮足巡检机器人,适合行业巡检、复杂地形通行、远程控制和实训中心场景建设。
轮足平台巡检场景长续航
| 尺寸 | ≥820x430x570mm(站立) |
|---|---|
| 重量 | ≤35kg |
| 负载 | 有效15kg / 最大50kg |
| 速度 | ≥5m/s |
| 续航 | 15km(空载)/12km(15kg负载) |
| 自由度 | 16自由度 |
| 防护 | IP66 |
| 感知 | 前后双固态激光雷达(96线) |
| 功能 | 自主导航、跨楼层导航、OTA升级 |
Lite3标准版
轻量四足机器人平台,适合教学科研、运动控制、开发入门和具身智能课程基础实验。
教学科研轻量平台开发入门
| 尺寸 | 约620x380x450mm(站立) |
|---|---|
| 重量 | 约15kg |
| 负载 | 最大负载7kg |
| 速度 | ≥2.5m/s |
| 续航 | 1.5-2小时 |
| 控制 | RK3588、CAN总线1kHz |
| 感知 | Jetson Xavier NX、深度相机D435i |
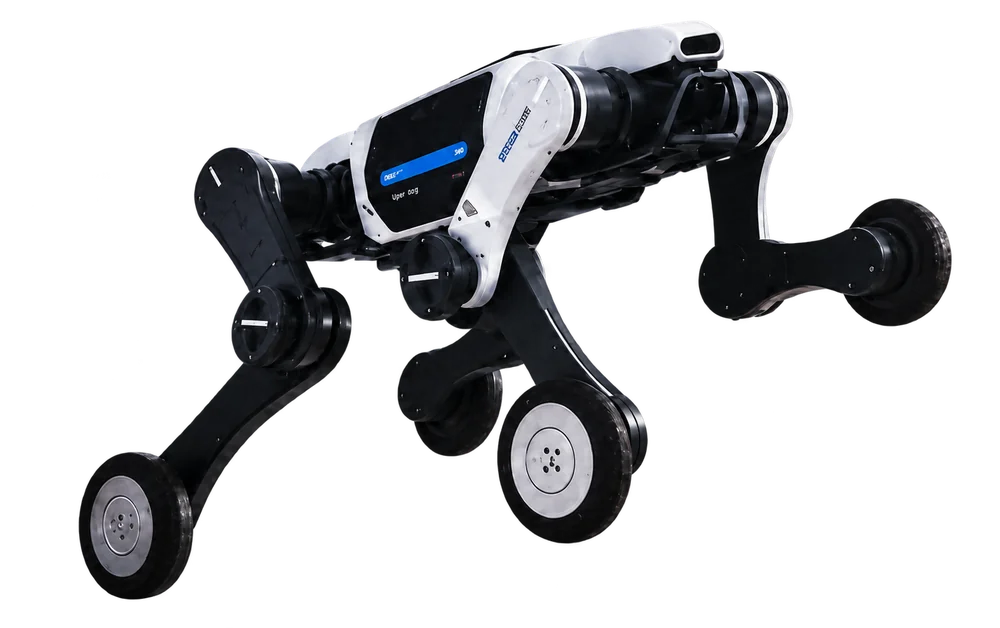
山猫S10
全地形四足平台,具备多雷达避障、四向高清视觉、APP图传遥控和二次开发能力,适合巡检、科研和教学实训。
全地形IP66防护图传遥控
| 尺寸/重量 | ≤60cm×40cm×40cm,≤20kg(含电池) |
|---|---|
| 负载/速度 | 持续行走负载8kg(极限约70kg),0-5m/s |
| 攀爬能力 | 落差约20cm,高台50cm,最大斜坡40° |
| 自由度/防护 | 16个自由度,-20℃~55℃,IP66 |
| 感知 | 前后多线激光雷达,前后左右四个广角高清相机 |
| 图传遥控 | APP高清图传、遥控、所有数据查看 |
| 续航/扩展 | 长续航电池2-4h,标配手持遥控器和快充,支持二次开发与充电桩 |
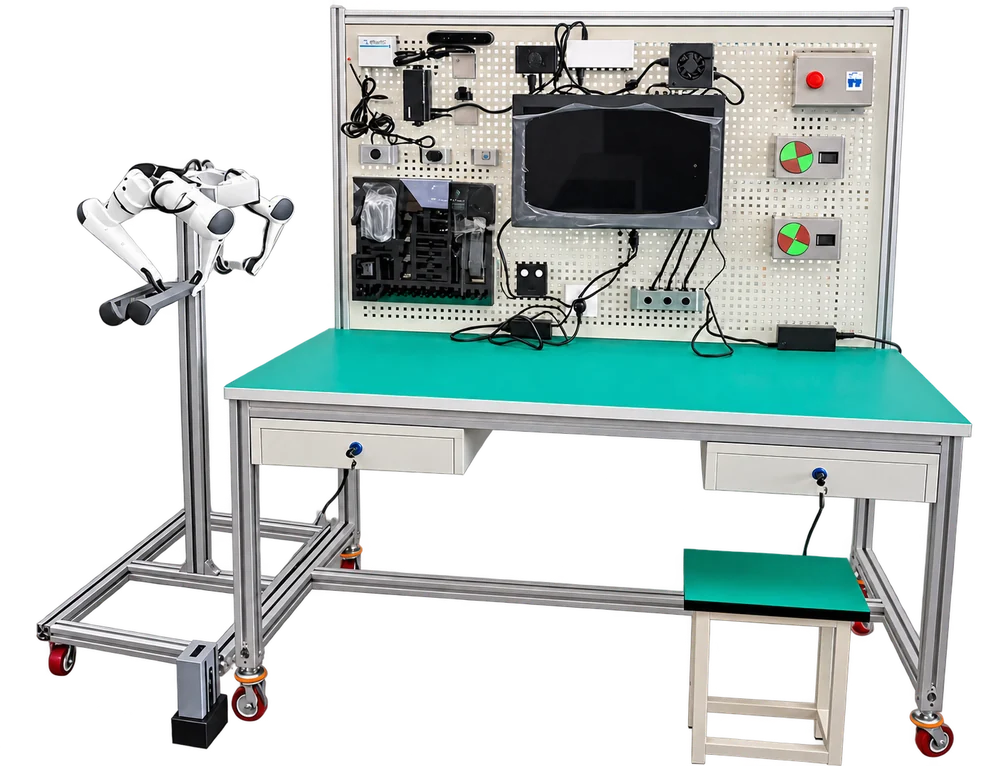
具身智能实训平台
面向具身智能课程与科研实训的模块化教学平台,集成运动控制、视觉感知、空间定位、语音交互和安全防护能力。
教研一体开箱即用模块化实训
| 载体 | 以Lite3为实训载体 |
|---|---|
| 主机 | RK3588S2(6 TOPS NPU) |
| 控制 | 运动控制模块 |
| 视觉 | 视觉感知模块 |
| 空间 | 激光雷达+IMU空间感知 |
| 交互 | 语音识别模块 |
| 安全 | 安全防护模块 |
| 特点 | 支持快速拆卸插拔重组 |
Competition Platforms / 2026
赛事平台设备补充清单
探索赛事开发平台、仿真软件与训练场地。按设备分类或关键词筛选,找到适合课程与赛题的配置方向。
足式、空中与协同平台
覆盖中国高校智能机器人创意大赛、睿抗开发者大赛、国际先进机器人及仿真技术大赛、职教具身智能赛等方向。
足式/空中平台
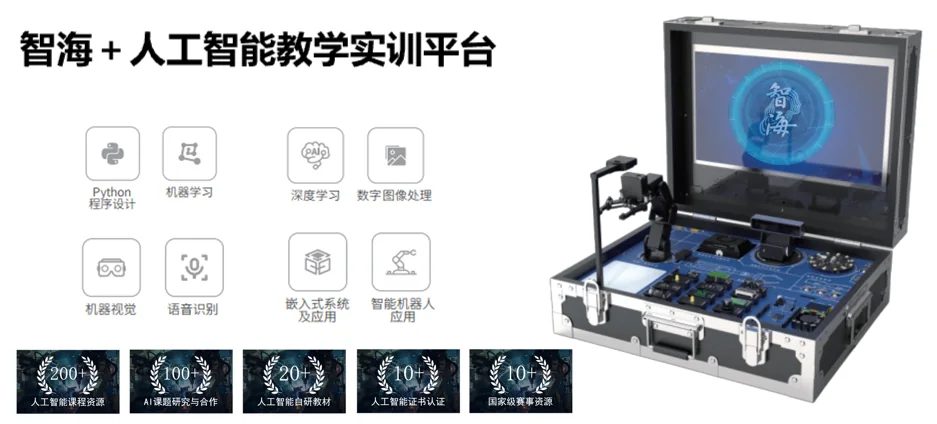
人工智能 教学实训平台 ZH-AI
集成视觉、语音、机械臂与多种传感器的人工智能教学平台,支撑 Python、机器学习、图像处理与嵌入式应用实验。
支持赛事
- 2026年睿抗机器人开发者大赛--智海人工智能算法调优(指定平台)
课程/能力
1、Python程序设计2、机器学习与深度学习3、运动控制4、数字图像处理
足式/空中平台
小型四足机器人 MAX轮足版
通过足部配件切换四足与四轮足形态,结合激光雷达、机械臂和图形化编程,开展运动控制与感知实践。
支持赛事
- 2026年中国高校智能机器人创意大赛---足式机器人专项赛(指定平台)
- 2026年国际先进机器人及仿真技术大赛---足式机器人(指定平台)
- 2026年ICAN大学生创新创业大赛 (暂定)
课程/能力
1、ROS机器人操作系统2、Python编程3、机器学习与深度学习4、运动控制
足式/空中平台
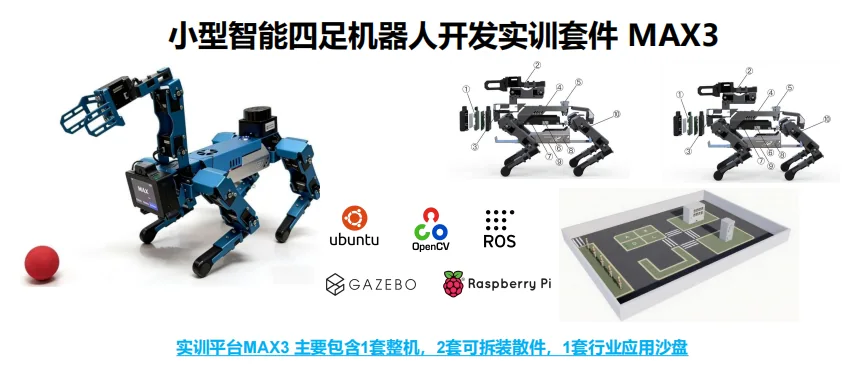
MAX3 四足机器人开发套件
包含一台机器人整机、两套散件与微型行业巡检沙盘(3 × 2.5 米),连接结构装调、运动控制和具身智能任务开发。
支持赛事
- 2026年中国高校智能机器人创意大赛---足式机器人专项赛(指定平台)
- 2026年国际先进机器人及仿真技术大赛---足式机器人(指定平台)
课程/能力
1、ROS机器人操作系统2、Python编程3、机器学习与深度学习4、运动控制
足式/空中平台
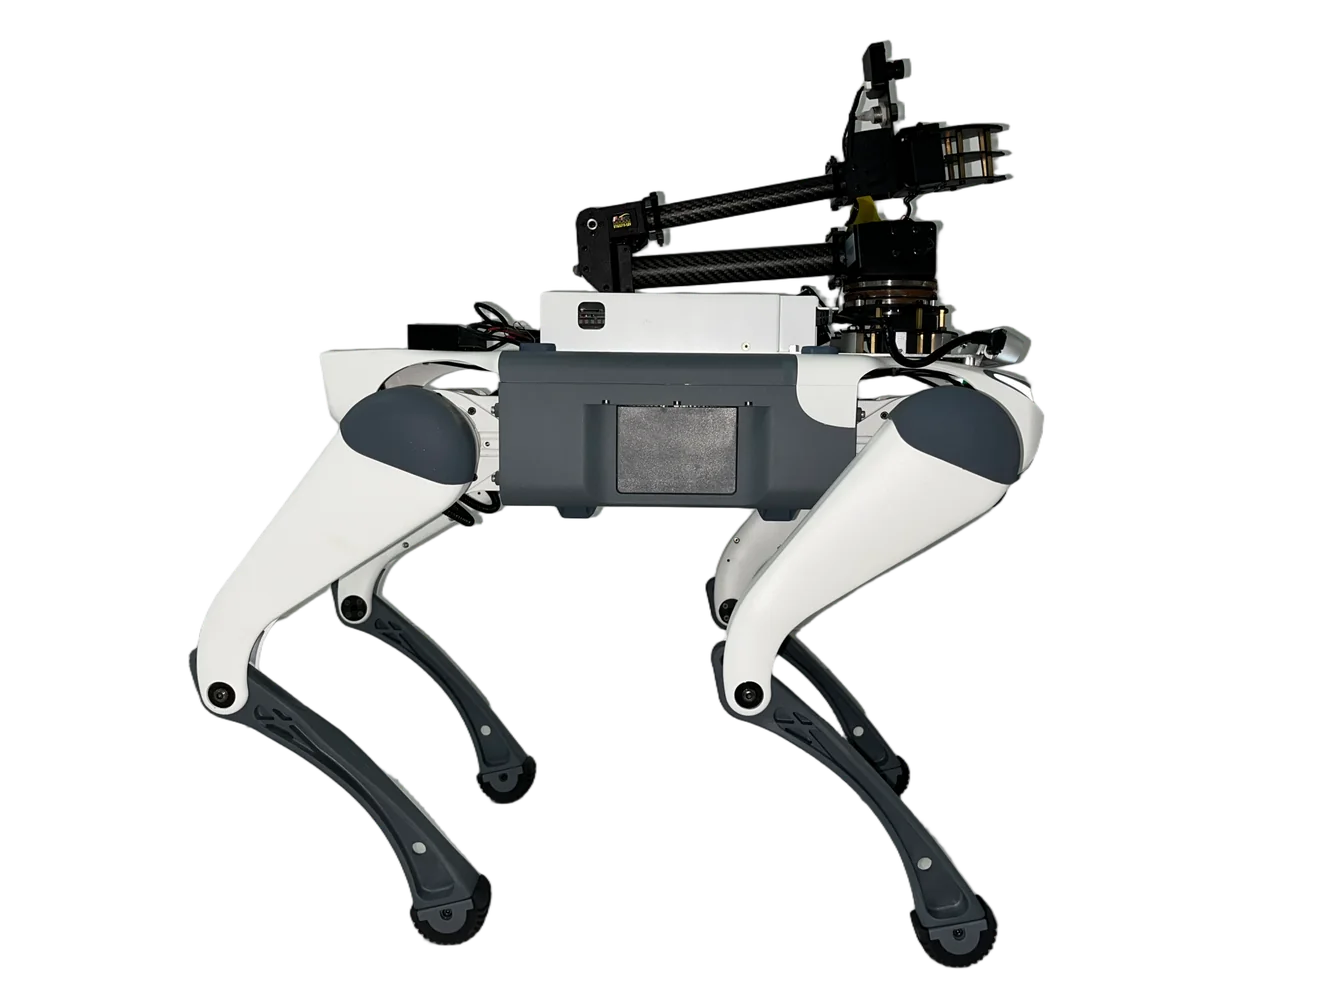
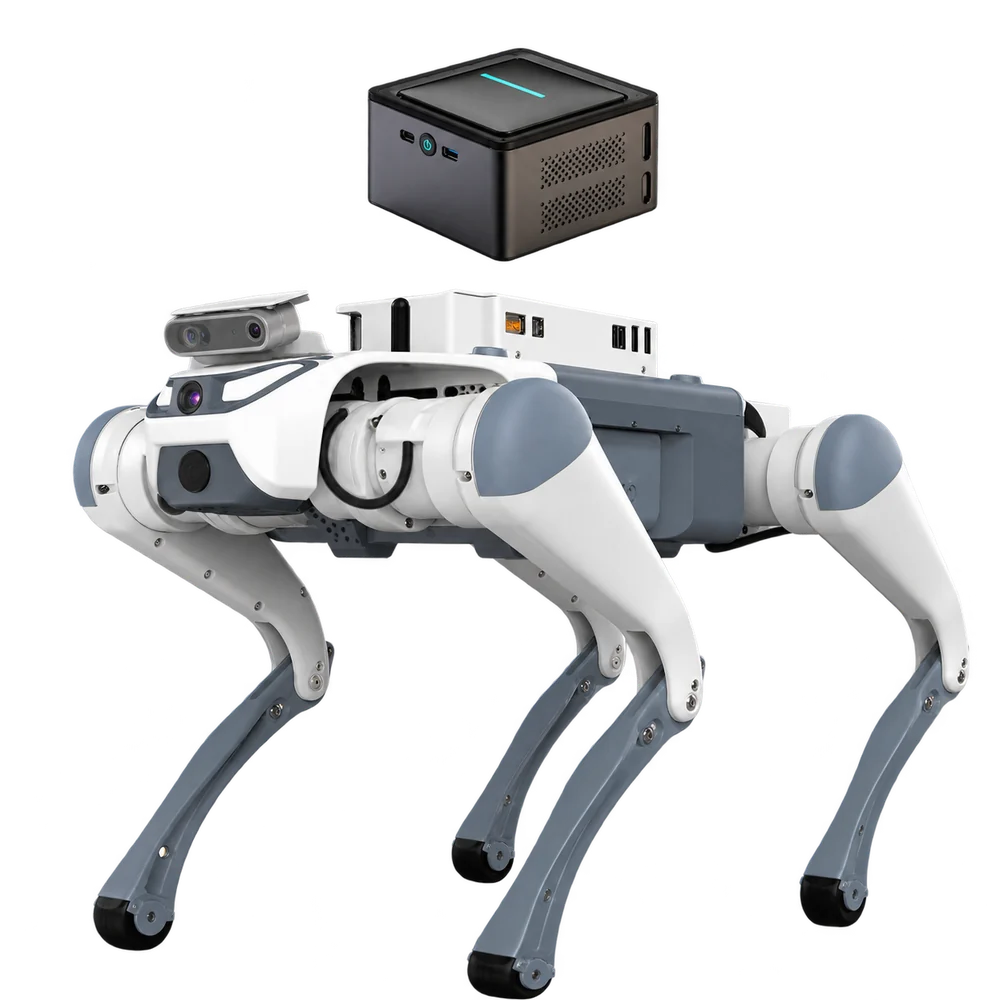
智能四足机器人 Lite3P机械臂版
绝影Lite 四足机器人是一款低成本,性价比极高的教学平台;支持多项白名单“榜单”A类赛事;拥有灵巧出众的运动能力,可搭载多种传感器,支持定制与二次开发;配套详细的课程和实验指导,助力智能机器人的理论创新和应用实践。
支持赛事
- 2026年中国高校智能机器人创意大赛中的二个赛项(指定平台)
- 足式机器人专项赛(大型四足组);
- 主题一(智能让生活更美好)
- 2026年中国大学生计算机设计大赛---人工智能应用实践赛(创意类)
课程/能力
1、ROS机器人操作系统2、Python编程3、具身智能4、强化学习
足式/空中平台
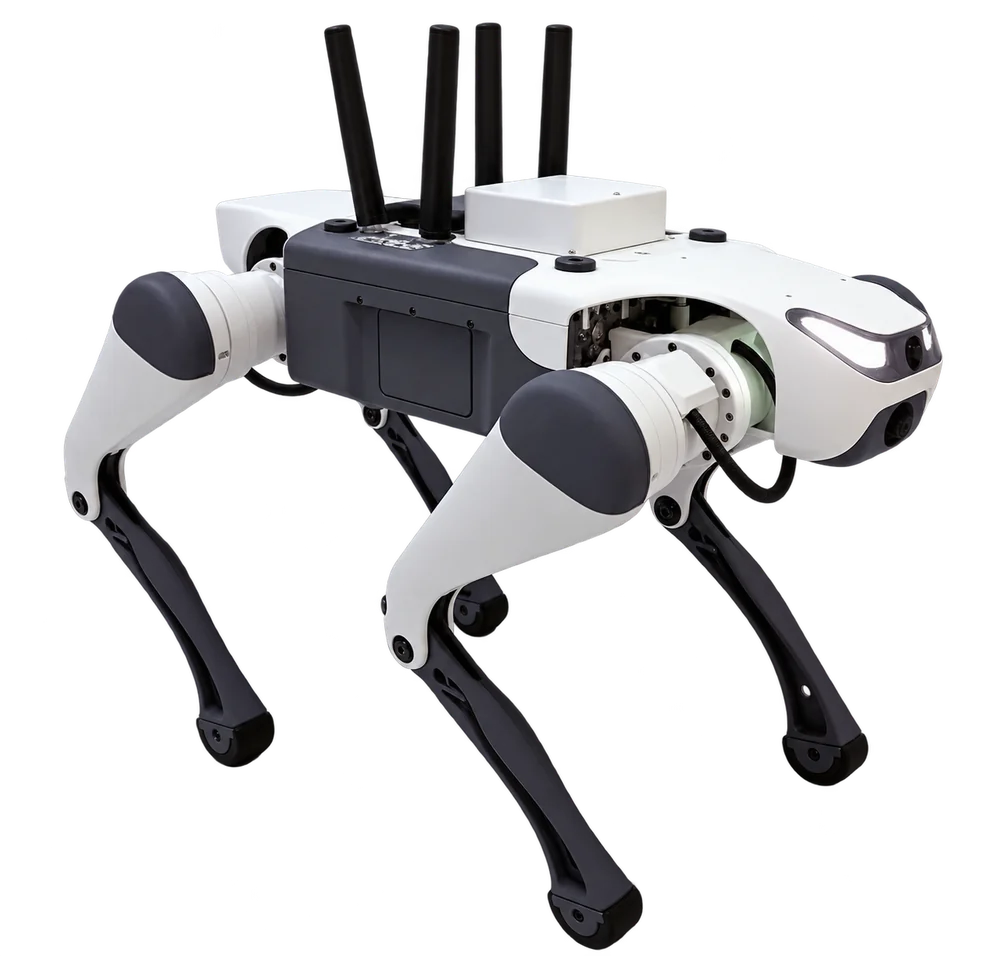
智能四足机器人 Lite3Y 遥操版
围绕赛事训练、课程实训和项目展示配置。
支持赛事
- 2026年中华职业教育创新创业大赛(具身智能)---四足远程操控赛
课程/能力
1、ROS机器人操作系统2、Python编程3、具身智能4、强化学习
足式/空中平台
智能四足机器人 Lite3AI 视觉版
围绕赛事训练、课程实训和项目展示配置。
支持赛事
- 2026年中华职业教育创新创业大赛(具身智能)---四足自主道路识别赛
课程/能力
1、ROS机器人操作系统2、Python编程3、具身智能4、强化学习
足式/空中平台
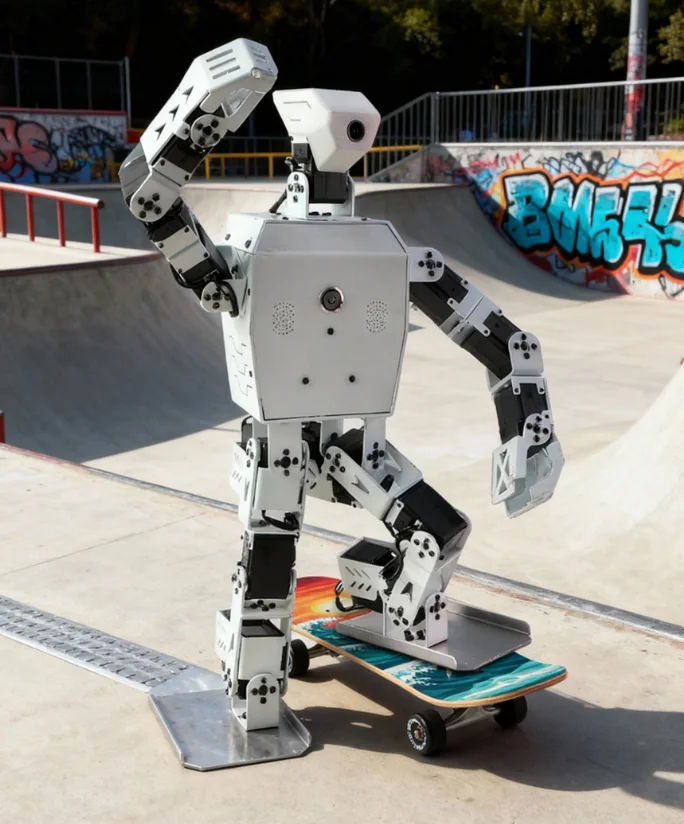
小型双足人形机器人 TKS S1
基于树莓派主控与双足仿生结构,面向传感器教学、关节控制和人形机器人运动实践。
支持赛事
- 2026年中国高校智能机器人创意大赛---足式机器人专项赛(指定平台)
课程/能力
1、ROS机器人操作系统2、Python编程3、传感器技术4、人形机器人运动控制
足式/空中平台
轮式复合机器人 TKS F1
基于 ROS 的移动抓取平台,结合视觉、定位导航与机械臂,支撑自动驾驶和移动操作教学。
支持赛事
- 2026年睿抗机器人开发者大赛---智能配送与分拣(指定平台)
课程/能力
1,ROS机器人系统2,Python基础编程3,SLAM定位导航4,计算机视觉
足式/空中平台
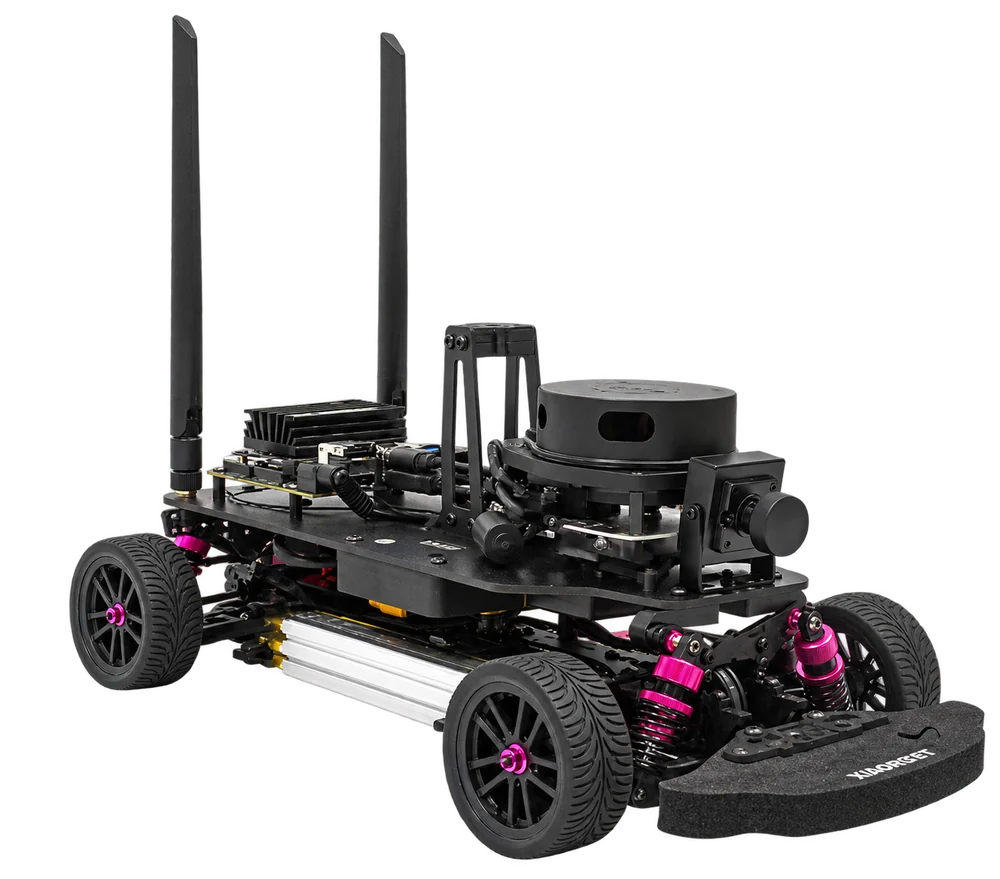
ROS竞速智能车 T110 RC
基于 ROS 的无人驾驶开发平台,提供控制程序,支持创建地图、路径规划与自主导航开发。
支持赛事
- 2026年智能无人系统应用挑战赛--无人车竞速赛(指定平台)
- 2026年ICAN大学生创新创业大赛--AI智能无人系统 (指定平台)
课程/能力
1,ROS机器人系统2,Python基础编程3,SLAM定位导航4,计算机视觉
足式/空中平台
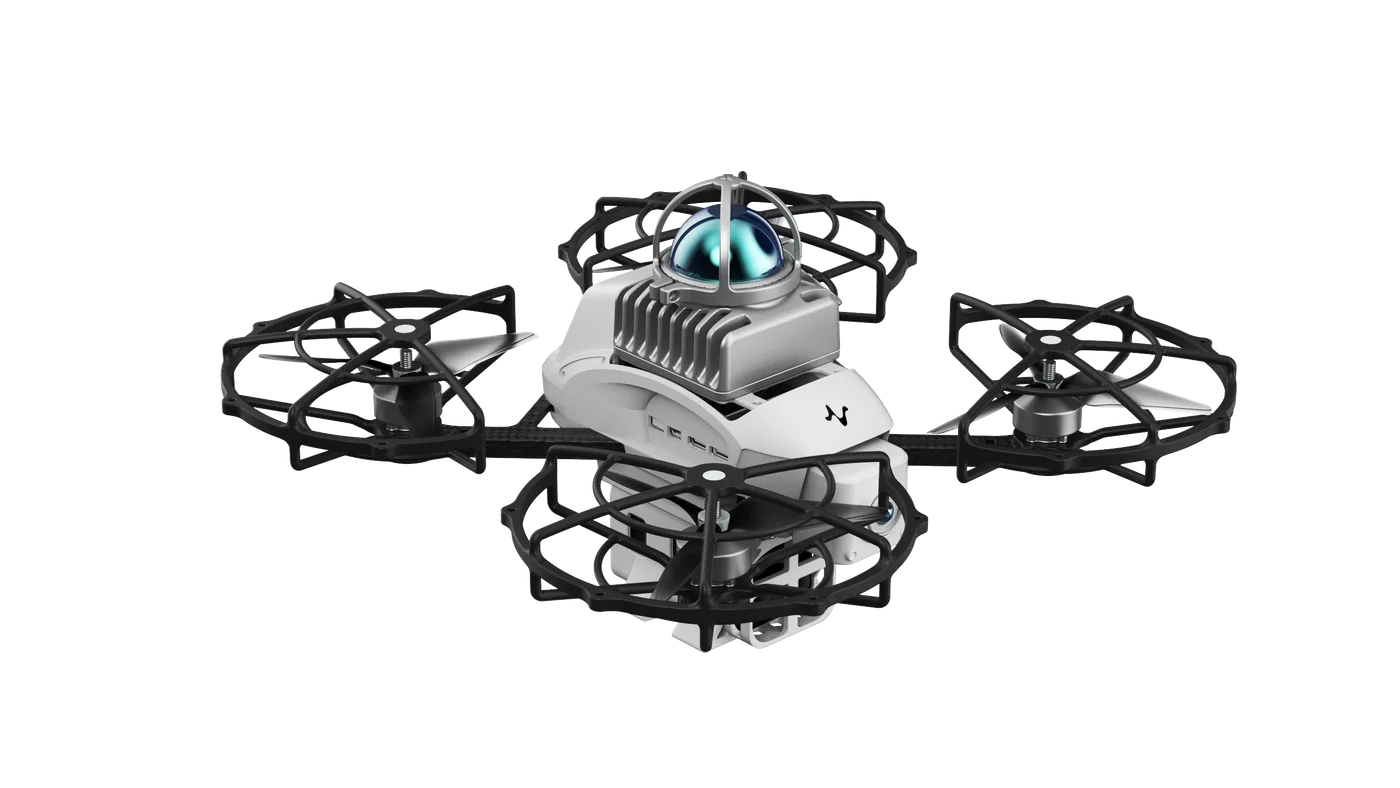
四旋翼无人机开发平台 C5
四旋翼无人机开发平台,结合飞控、边缘计算与感知模块,支撑低空机器人课程及赛事训练。
支持赛事
- 2026年中国高校智能机器人创意大赛--空中具身智能组(指定平台)
- 2026年睿抗机器人开发者大赛--空中机器人组(指定平台)
课程/能力
1,ROS机器人系统2,Python基础编程3,SLAM定位导航4,计算机视觉
足式/空中平台
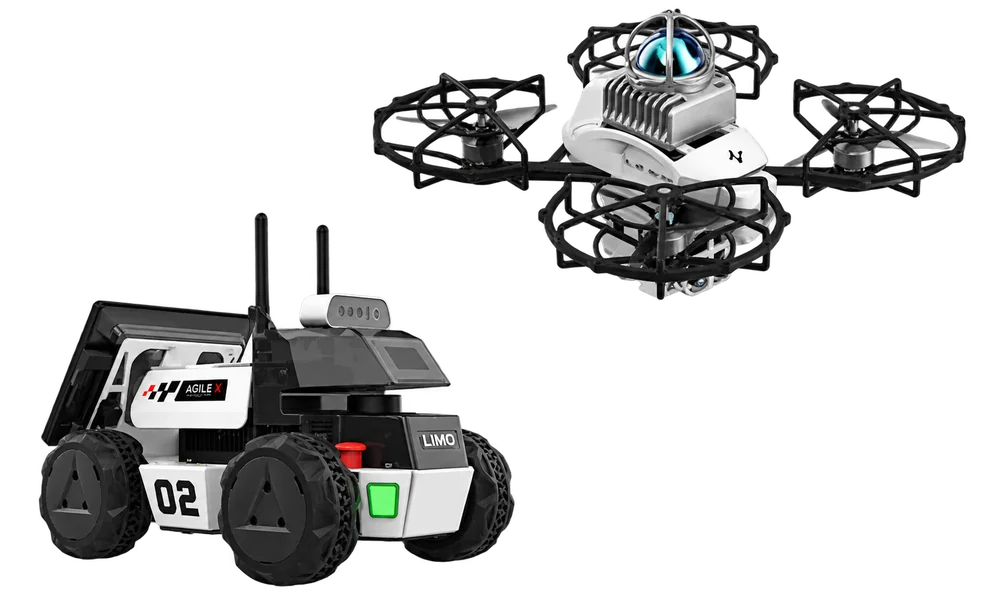
轮式空地协同 开发平台 CJ-Limo3
由 C5 无人机与 Limo Pro 无人车组成的轮式空地协同平台,连接飞行与地面移动任务。
支持赛事
- 2026年睿抗机器人开发者大赛--空地协同组(指定平台)
课程/能力
1,ROS机器人系统2,Python基础编程3,SLAM定位导航4,计算机视觉
足式/空中平台
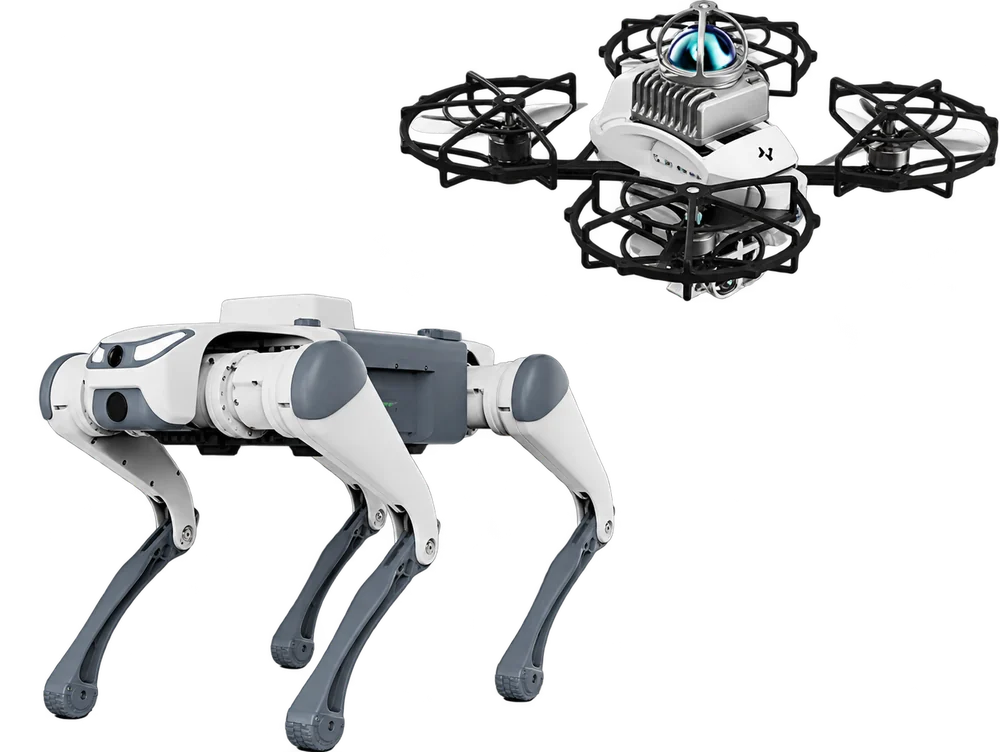
足式空地协同 开发平台 ZJ-Lite3
由 C5 无人机与 Lite3 四足机器人组成的足式空地协同平台,用于多平台协同实践。
支持赛事
- 2026年睿抗机器人开发者大赛--空地协同组(指定平台)
课程/能力
1,ROS机器人系统2,Python基础编程3,SLAM定位导航4,计算机视觉
轮式与智能驾驶平台
覆盖 iCAN、全国大学生智能汽车竞赛、中国机器人及人工智能大赛、全球校园人工智能算法精英大赛等智能驾驶赛题。
赛题一:雷达避障 (右侧设备任选其一即可)
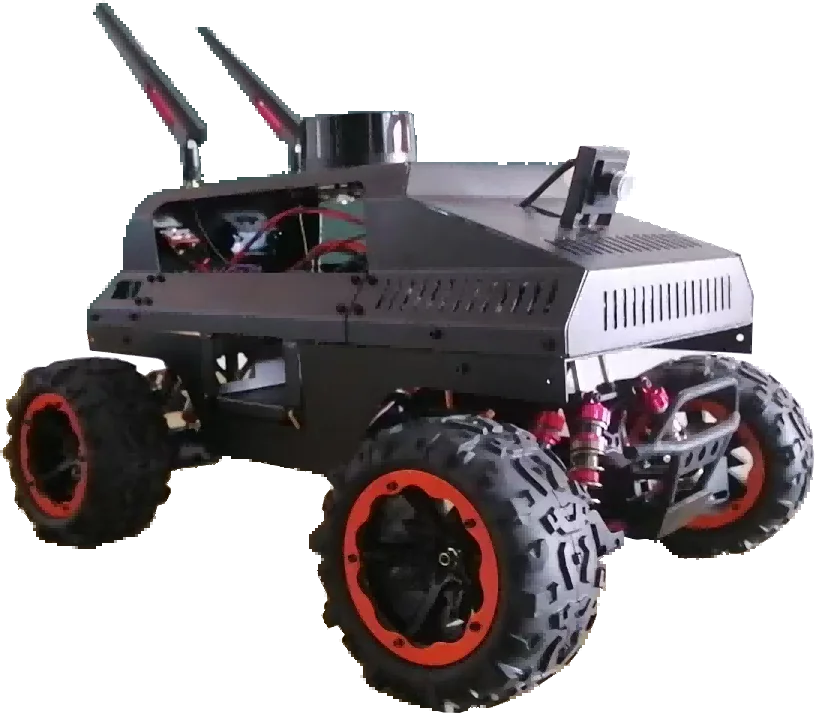
智能驾驶竞速车 HW-Autocar
面向智能驾驶与室外 ROS 竞速训练,结合赛事任务开展雷达避障、定位导航和控制实践。
支持赛事
- iCAN大学生创新创业大赛--智能驾驶挑战赛(雷达避障)
- 全国大学生智能汽车竞赛---室外ROS无人车竞速赛
- 中国机器人及人工智能大赛---智能驾驶(雷达避障)
- 全球校园人工智能算法精英大赛---穿越火线
课程/能力
配套学习课件及视频课程:1、 实验一 配置虚拟机2、 实验二 熟悉Ubuntu开发环境3、 实验三 配置开发工具
赛题一:雷达避障 (右侧设备任选其一即可)
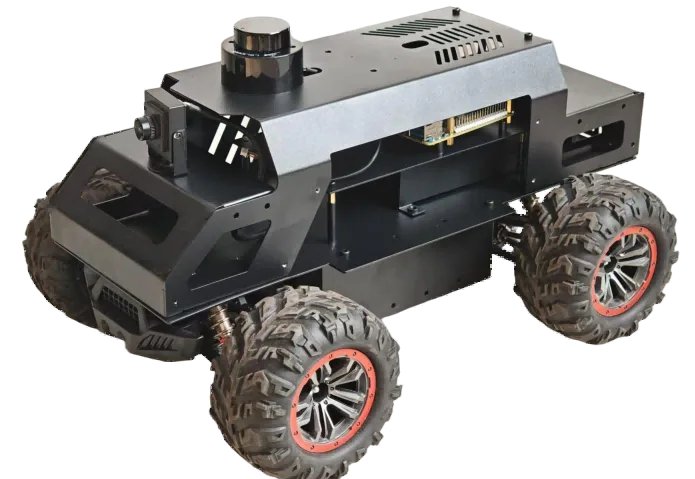
进迭时空无人车
面向智能驾驶赛事训练,配套硬件介绍、系统配置与开发资源,用于无人车实践项目。
支持赛事
- iCAN大学生创新创业大赛---智能驾驶挑战赛(雷达避障)
- 全国大学生智能汽车竞赛---进迭时空无人车赛
课程/能力
配套资料:1、硬件介绍与配件清单2、Muse Pi Pro 系统烧录与初始配置3、SSH 远程连接与网络配置
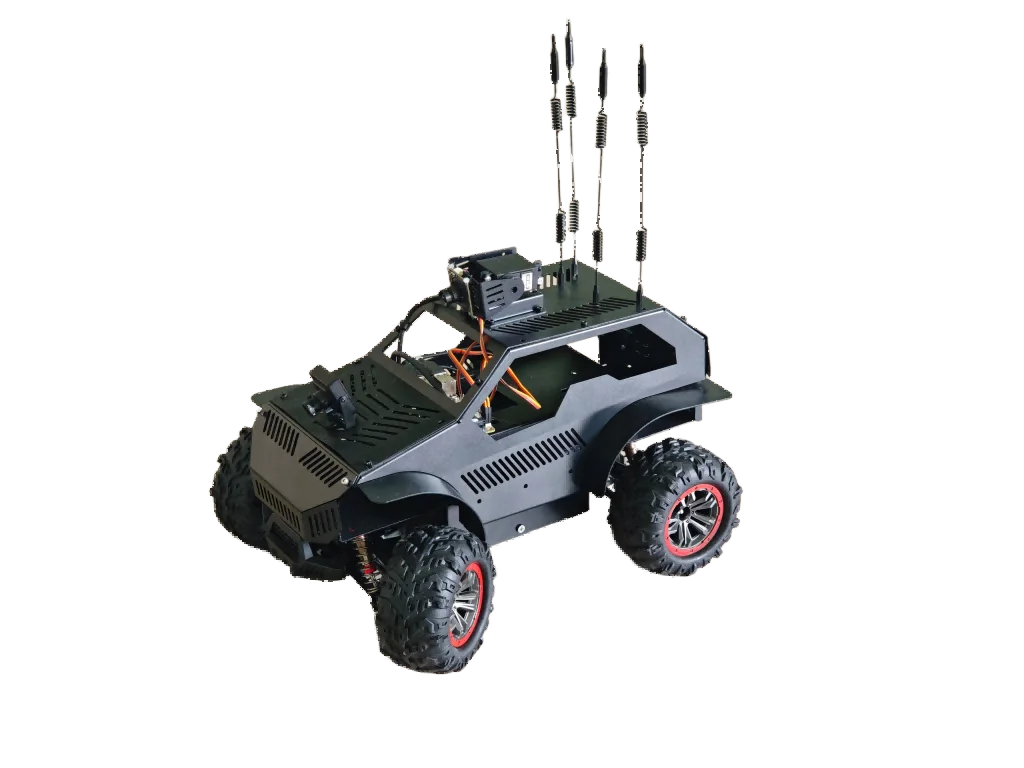
赛题二:视觉导航 (右侧设备任选其一即可)
5G远程驾驶无人车 XT-NetRC
面向远程驾驶与视觉导航课程,配套树莓派操作手册、控制案例及图像处理实验资源。
支持赛事
- iCAN创新创业大赛---智能驾驶挑战赛(视觉导航)
- 全国大学生智能汽车竞赛---5G室外远程驾驶无人车赛
- 全球校园人工智能算法精英大赛---穿越火线
课程/能力
配套操作手册及实验案例:1、树莓派各模块及GPIO引脚的介绍2、Python基础语法与简单操作3、树莓派GPIO输出pwm驱动电机舵机
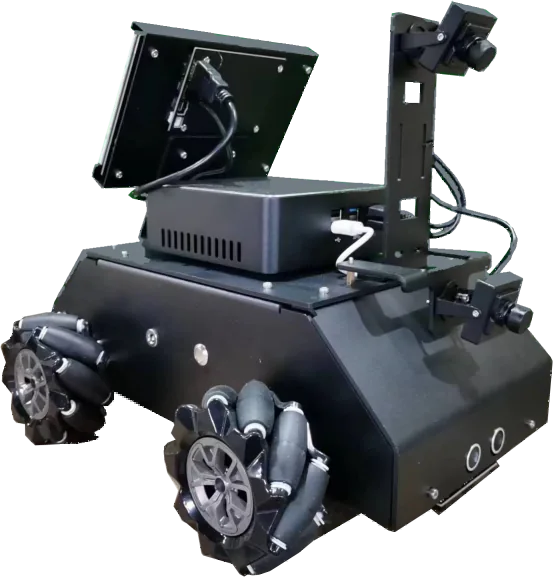
赛题二:视觉导航 (右侧设备任选其一即可)
深度学习智能车 Deepbot
面向视觉导航与深度学习实践,配套传感器校准、键盘控制、手柄控制等开发任务。
支持赛事
- iCAN大学生创新创业大赛---智能驾驶(视觉导航)
- 全国大学生信息安全与对抗技术竞赛--智能驾驶
- 全球校园人工智能算法精英大赛---穿越火线
课程/能力
1、imu校正2、键盘控制3、角速度校正4、手柄控制
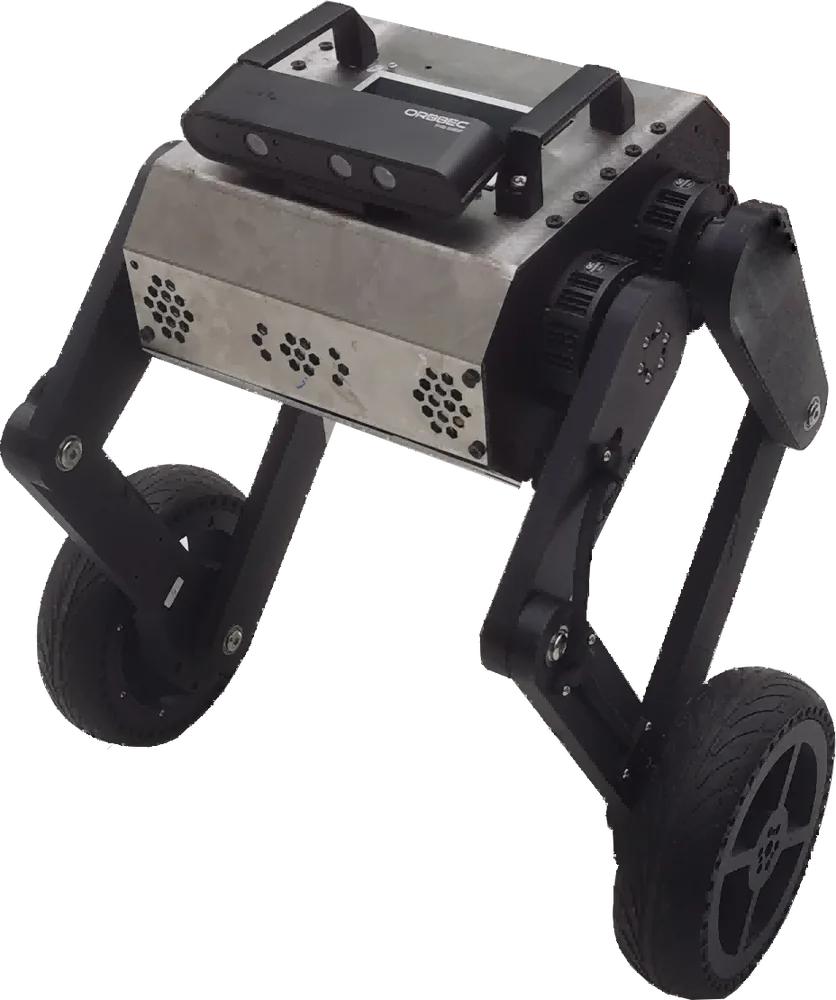
赛题三:灵动越障
轮足机器人 WLRobot
面向双轮运动与灵动越障赛题,配套控制接口、关节校准和机构维护学习资源。
支持赛事
- iCAN大学生创新创业大赛---智能驾驶挑战赛(灵动跃障)
- 全国大学生智能汽车竞赛---室外双轮跃障赛
课程/能力
配套学习资源1、主控、摄像头、传感器布局与接口说明2、关节校准教程3、弹跳机构保养
配套软件、VR 与训练场地
用于赛前训练、虚实结合教学、远程操控体验、行业巡检场景和场地道具配置。
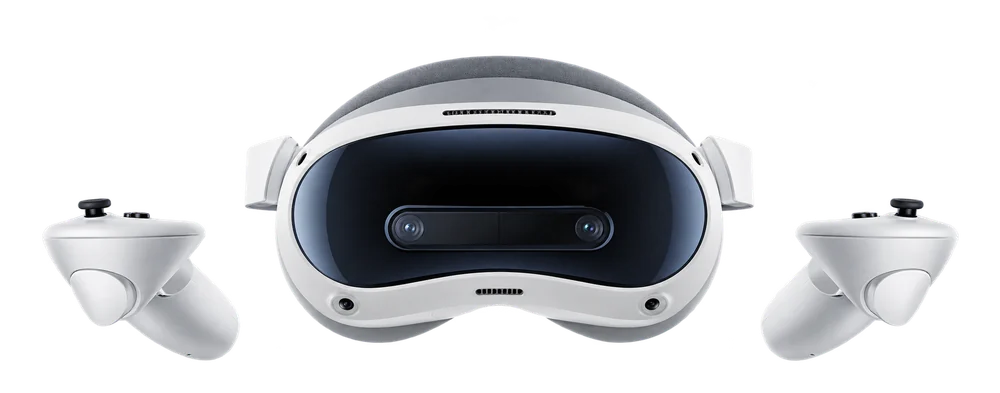
足式/空中平台
VR 设备(可选)
围绕赛事训练、课程实训和项目展示配置。
支持赛事
- 按赛事方向配置
课程/能力
足式/空中平台
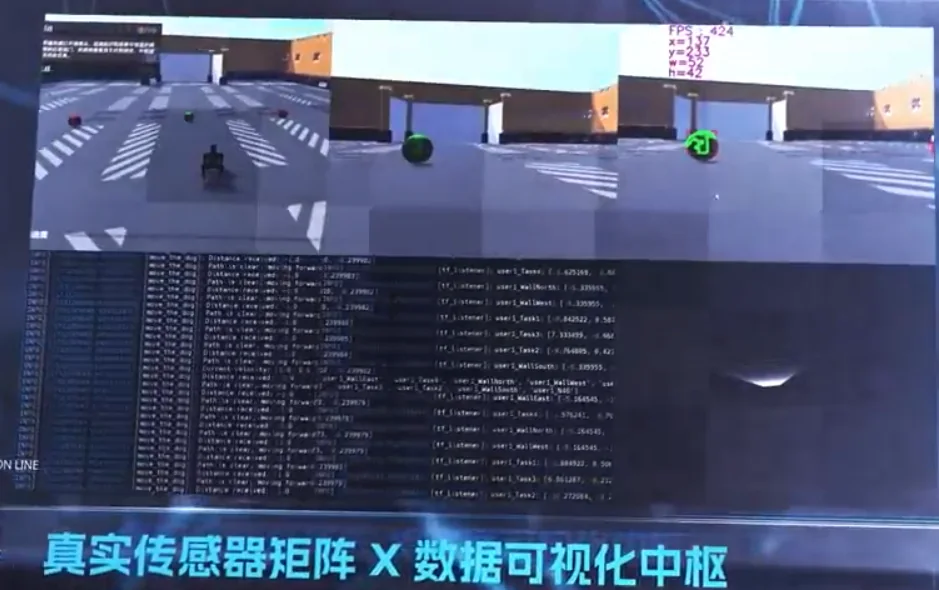
虚拟仿真教学平台(可选)
围绕赛事训练、课程实训和项目展示配置。
支持赛事
- 按赛事方向配置
课程/能力
按照账号收费
足式/空中平台
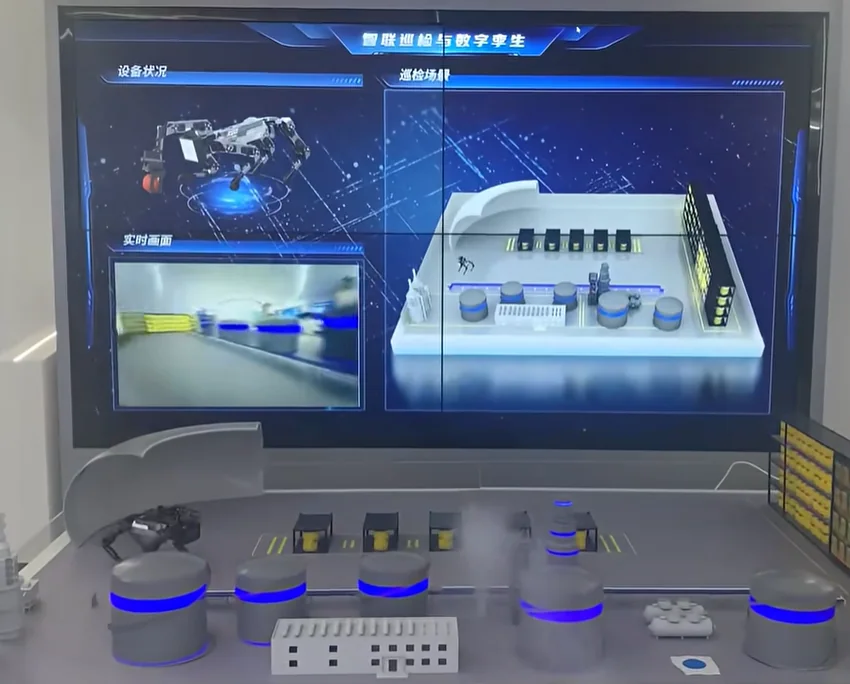
智能巡检 数字孪生平台(定制)
围绕赛事训练、课程实训和项目展示配置。
支持赛事
- 按赛事方向配置
课程/能力
仅为软件定制费用,机器狗硬件和场地需要额外配置适配大型四足Lite3 和小型四足MAX
足式/空中平台
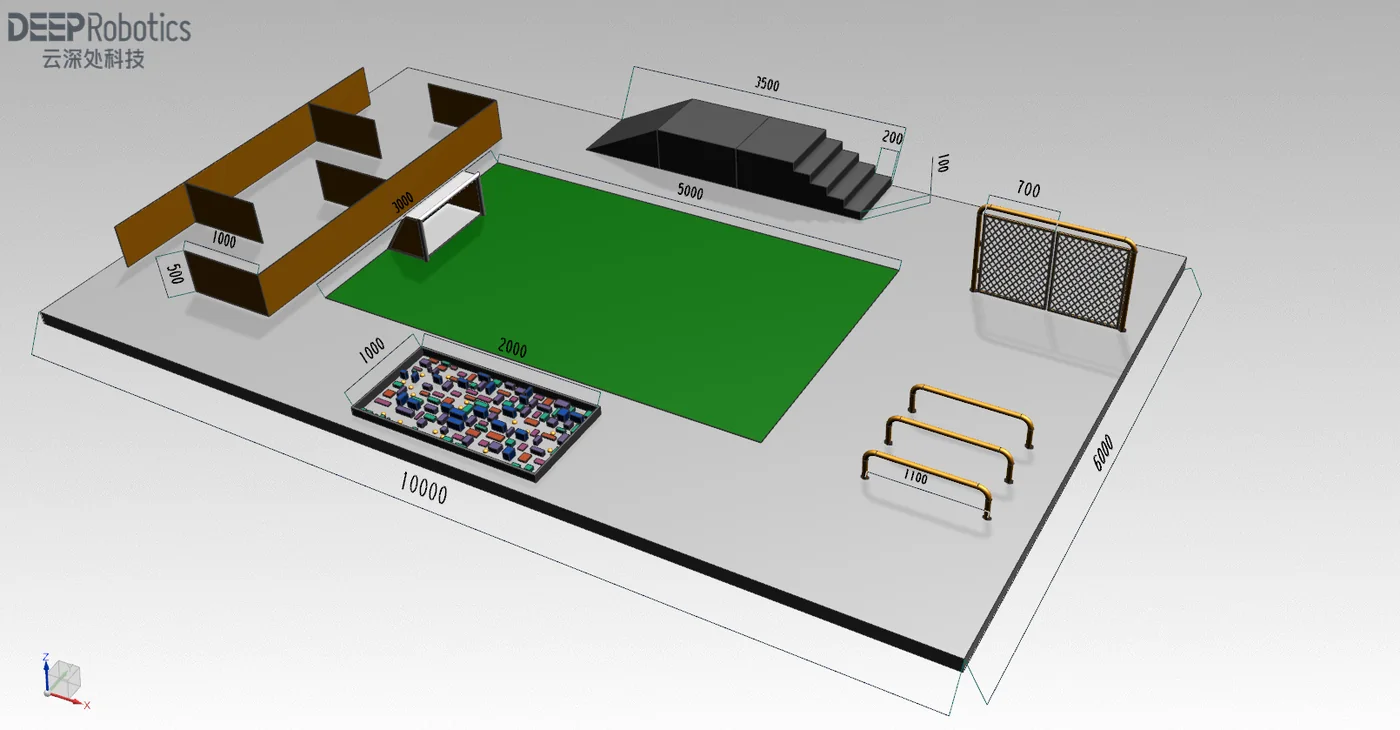
大型四足Lite3训练场 (10*6米,可定制)
围绕赛事训练、课程实训和项目展示配置。
支持赛事
- 主要包含楼梯区、障碍区、砾石区、匍匐区、铁门区、演示区、等等
课程/能力
支持定制,可以定制能源、化工、警用、消防、社区、医院、等场景,模拟四足机器人的行业实训任务。
足式/空中平台
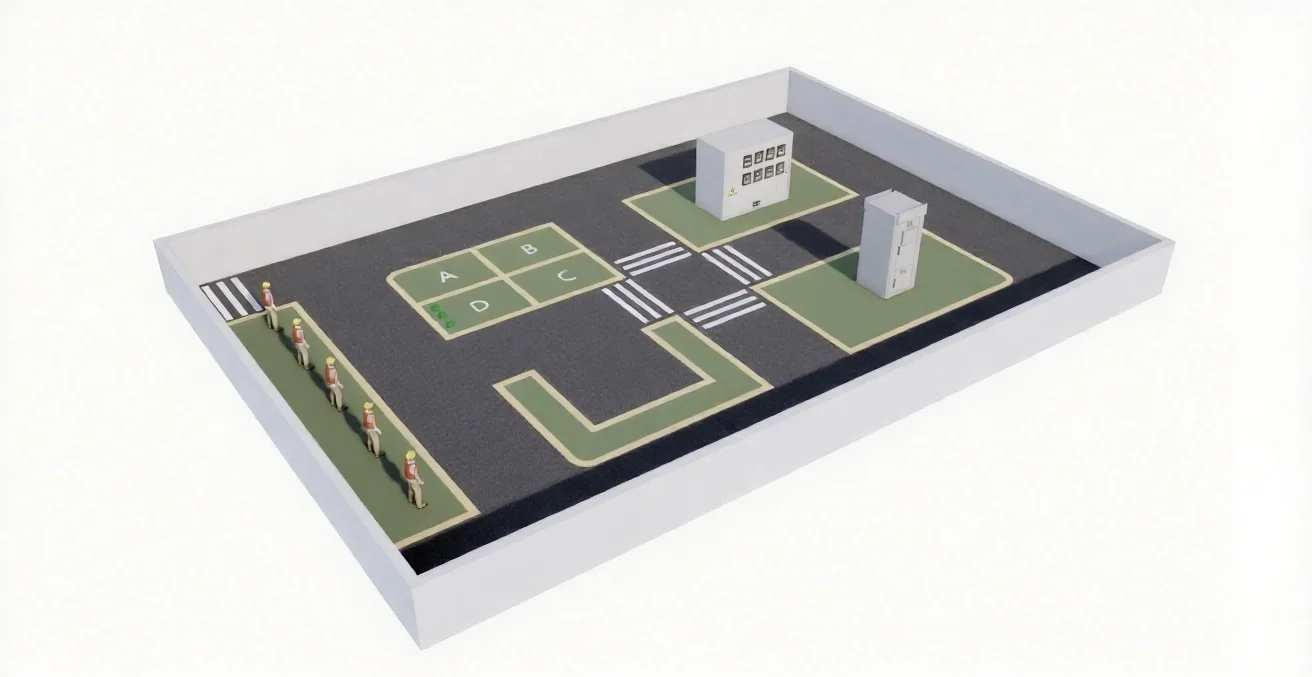
小型四足MAX训练场 (3*2.5米,可定制)
围绕赛事训练、课程实训和项目展示配置。
支持赛事
- 模拟工业巡检场景,包含人偶和迷你道具
课程/能力
配套场地沙盘,支持竞赛调试
THE POSTER EDIT / 08 SCENES
设备的另一种视角。
从桌面开发到场景探索,浏览我们的产品创意海报。
场景创意海报用于视觉展示,设备配置以产品资料为准。点选海报可放大查看。
Equipment Comparison
如何选择适合的设备
结合教学目标比较核心设备。参数来自现有产品资料,型号版本与选配配置需在选型时确认。
横向滑动查看完整对比
| 设备 | 费用说明 | 重量 | 负载 | 速度/续航 | 防护等级 | 适用场景 |
|---|---|---|---|---|---|---|
| 四足MAX | 桌面级 | - | - | - | 赛事训练、开发入门、社团活动 | |
| TKS F1 | 桌面级 | - | - | - | 移动抓取、桌面巡检、项目实训 | |
| 山猫S10 | ≤20kg | 8kg持续 / 极限约70kg | 0-5m/s / 2-4h | IP66 | 全地形巡检、科研验证、教学实训 | |
| C5无人机 | 1200g | - | 悬停12-14min | - | 无人机课程、低空巡检、编队训练 | |
| Lite3标准版 | 约15kg | 7kg | ≥2.5m/s | - | 教学科研、运动控制、SLAM导航 | |
| Lite3竞赛版 | 约15kg | 7kg | ≥2.5m/s | - | 四足竞赛、高机动任务、赛前训练 | |
| 具身智能实训平台 | - | - | - | - | 装调实训、课程实验、教师培训 | |
| 山猫M20 | ≤35kg | 15kg | ≥5m/s | IP66 | 全地形巡检、园区安防、应急救援 | |
| 山猫M20机械臂版本 | ≤35kg | 15kg | ≥5m/s | IP66 | 移动操作、巡检取样、仓储搬运 | |
| 云深处X30 | ≤60kg | 20kg | ≥4.95m/s | IP67 | 电力巡检、石油化工、行业展示 | |
| DR02 Pro | 75kg | 双臂10kg | 2h续航 | IP66 | 人形实训、智能交互、科研展示 |
Need Help?
还在犹豫?联系我们获取专属设备配置方案
根据院校建设方向、预算阶段和课程需求,我们提供设备清单、技术方案与预算建议。